Préhenseur robot modulaire
Concevoir le préhenseur d’une cellule robotisée qui décharge des sacs de billes d’un convoyeur vers une palette, avec un objectif personnel : qu’il soit fabricable à la maison et peu coûteux.
- Cadre
- SAÉ 2.2 Conception et robotique, BUT GMP
- Durée
- 2 mois
- Équipe
- Projet individuel
- Logiciels
- 3DEXPERIENCE (CATIA), simulation robotique
- Fabrication
- Impression 3D en PETG, profilé aluminium V-slot
- Compétences
- Analyse fonctionnelle, CAO, dimensionnement, robotique, chiffrage
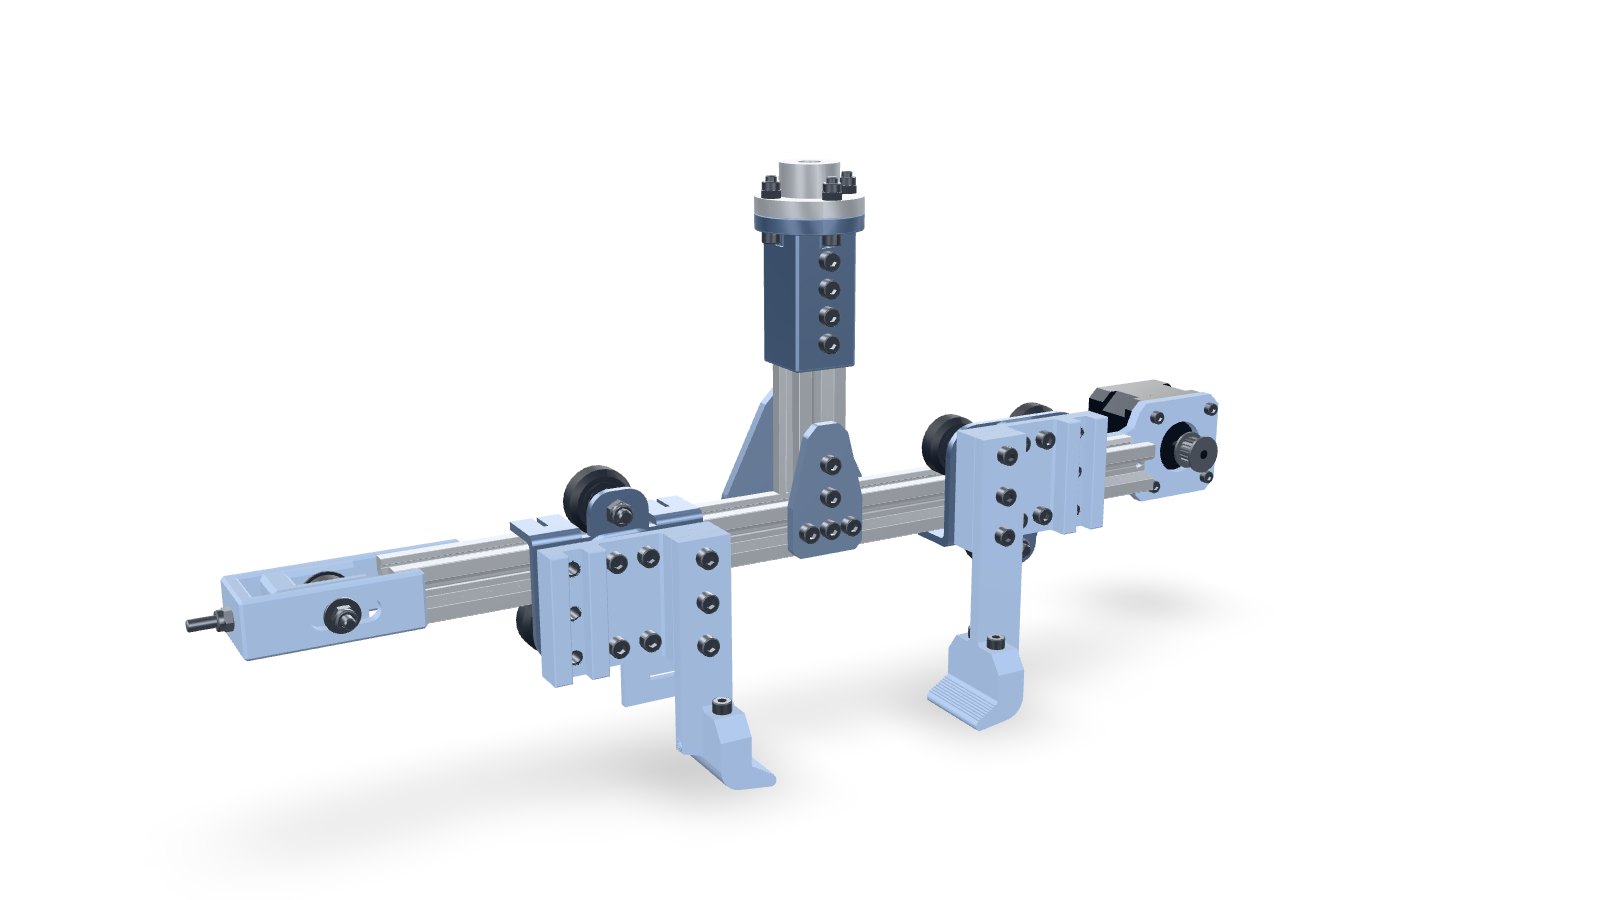
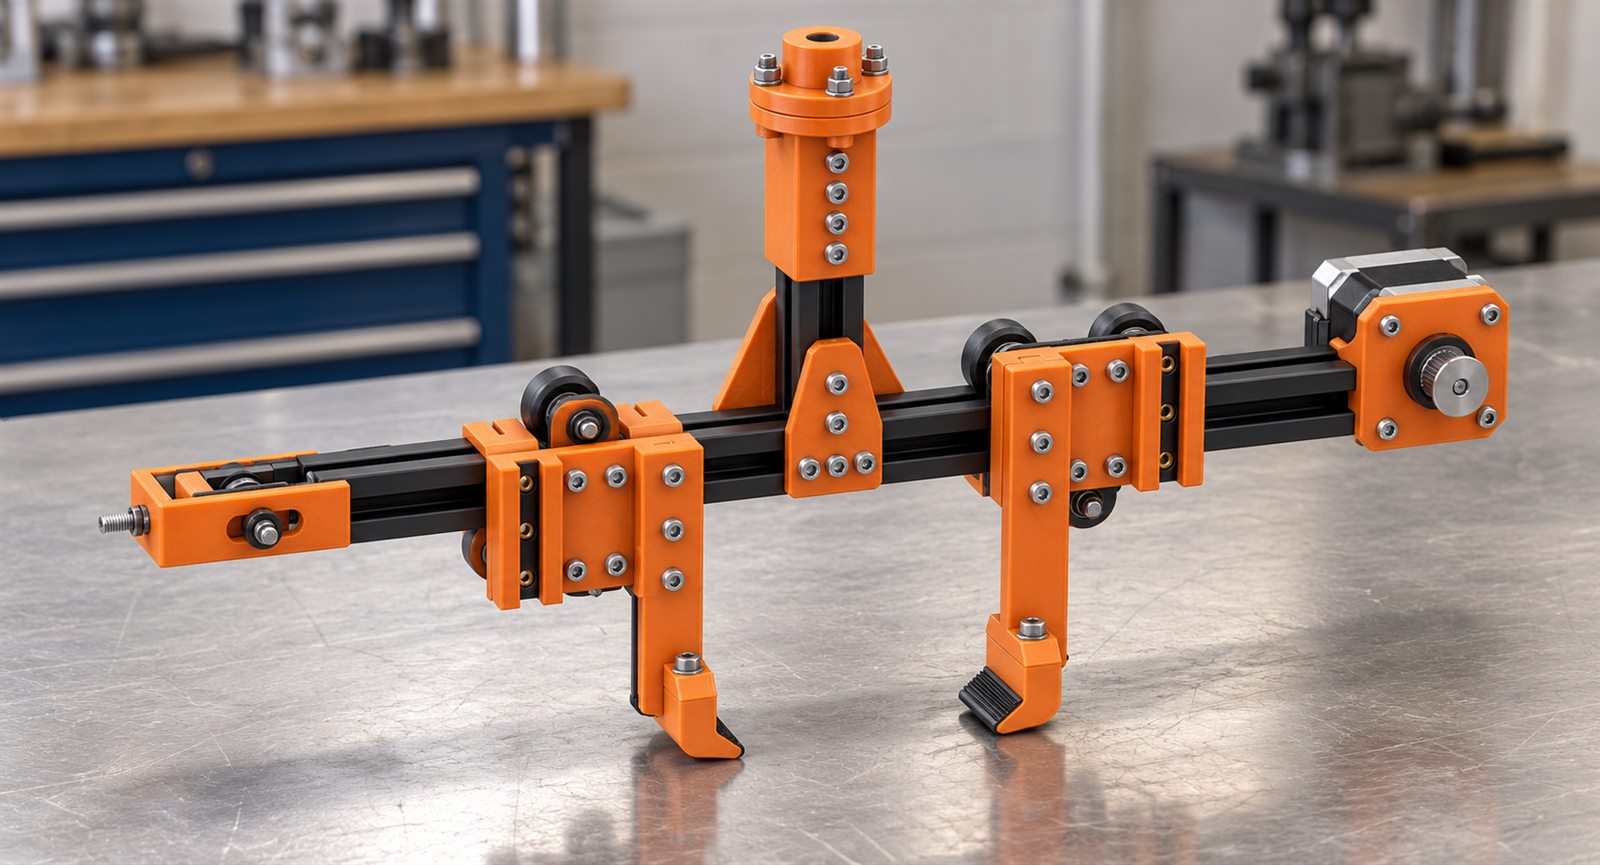
- 1Profilé aluminium V-slot 20 × 20
- 2Moteur pas à pas Nema 17
- 3Chariot à galets (× 2)
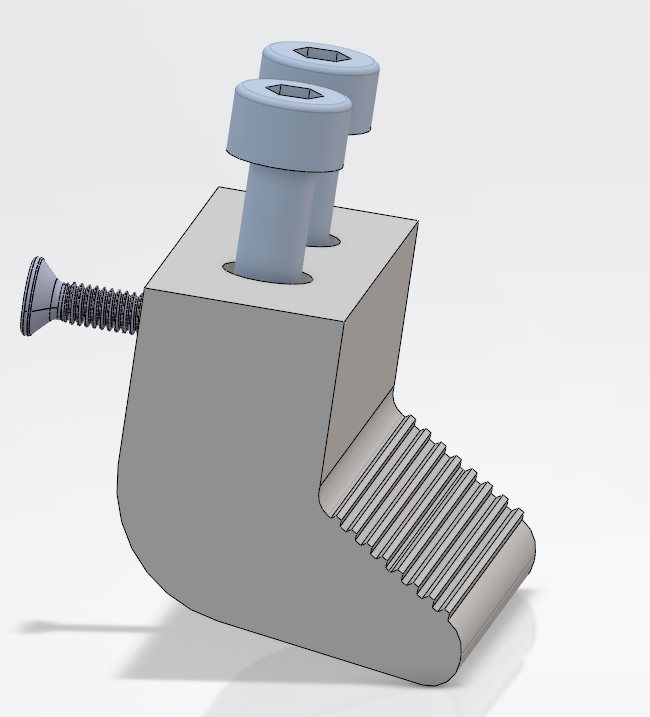
- 4Mâchoire striée en PETG (× 2)
- 5Tendeur de courroie
Le besoin
Un robot doit prendre des sacs de billes sur un convoyeur et les poser sur une palette. Mon rôle : concevoir sa pince, pour un sac de 1 kg, souple, qui se déforme quand on le saisit.
Fonction principale
Contraintes et solutions retenues
ContraintePréhenseur fabricable à la maison
FC1Supporter de nombreux cycles
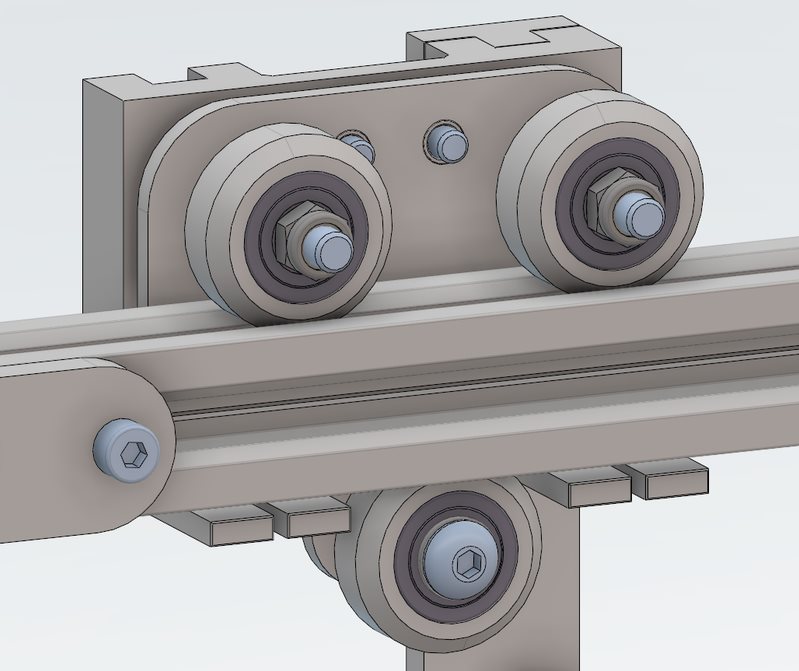
Galets en POM sur profilé V-slot, préférés à un rail linéaire ; jeu rattrapé par écrou excentrique
FC2Tenir une cadence élevée
Moteur pas à pas Nema 17 et courroie crantée GT2
FC3Rester compact
Un seul moteur pour les deux mâchoires, guidées sur un profilé aluminium 20 × 20
FC4Être imprimable en 3D
Sens d’impression adapté à chaque pièce ; PETG, qui résiste à la fatigue
FC5S’adapter à tout type d’objet
Conception modulaire, ouverture réglable avec 2 × 75 = 150 mm de course
FC6Avoir un faible coût
Moteur, alimentation et Arduino récupérables ; même visserie partout, une seule commande : 71,90 €
Choix de la solution
Préhension mécanique ou pneumatique : les atouts et les limites de chaque piste.
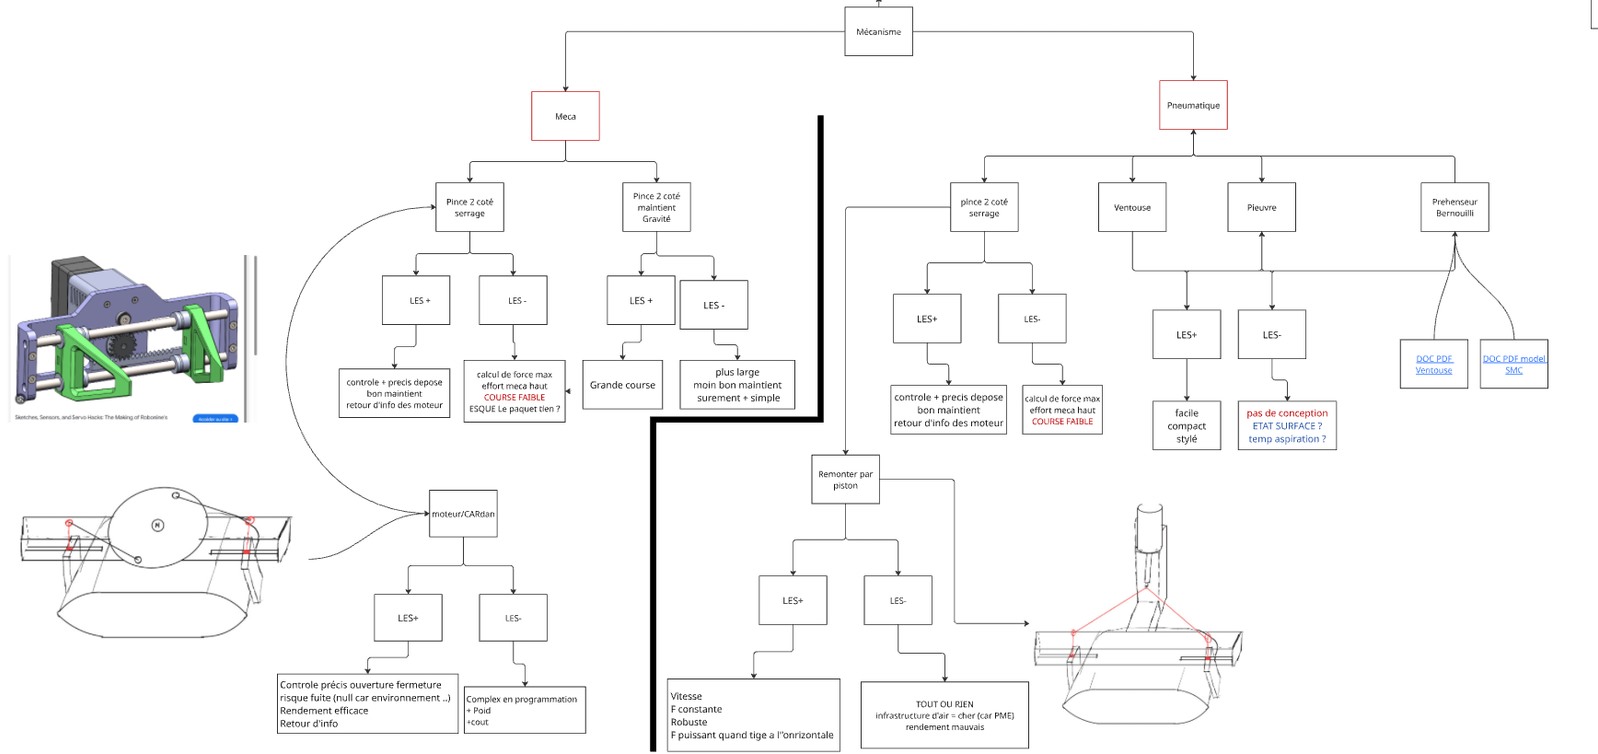
J’ai d’abord comparé les grandes familles de préhenseurs. Le pneumatique est rapide et robuste, mais il fonctionne en tout ou rien et demande une installation d’air comprimé coûteuse pour une petite entreprise. La ventouse est compacte, mais l’état de surface du sac rend la prise incertaine.
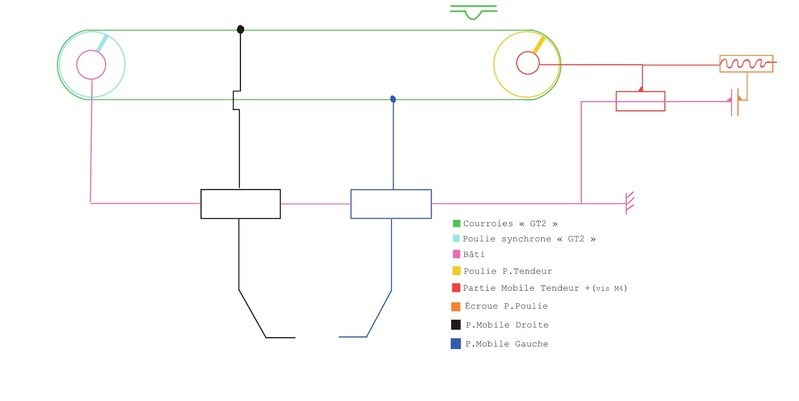
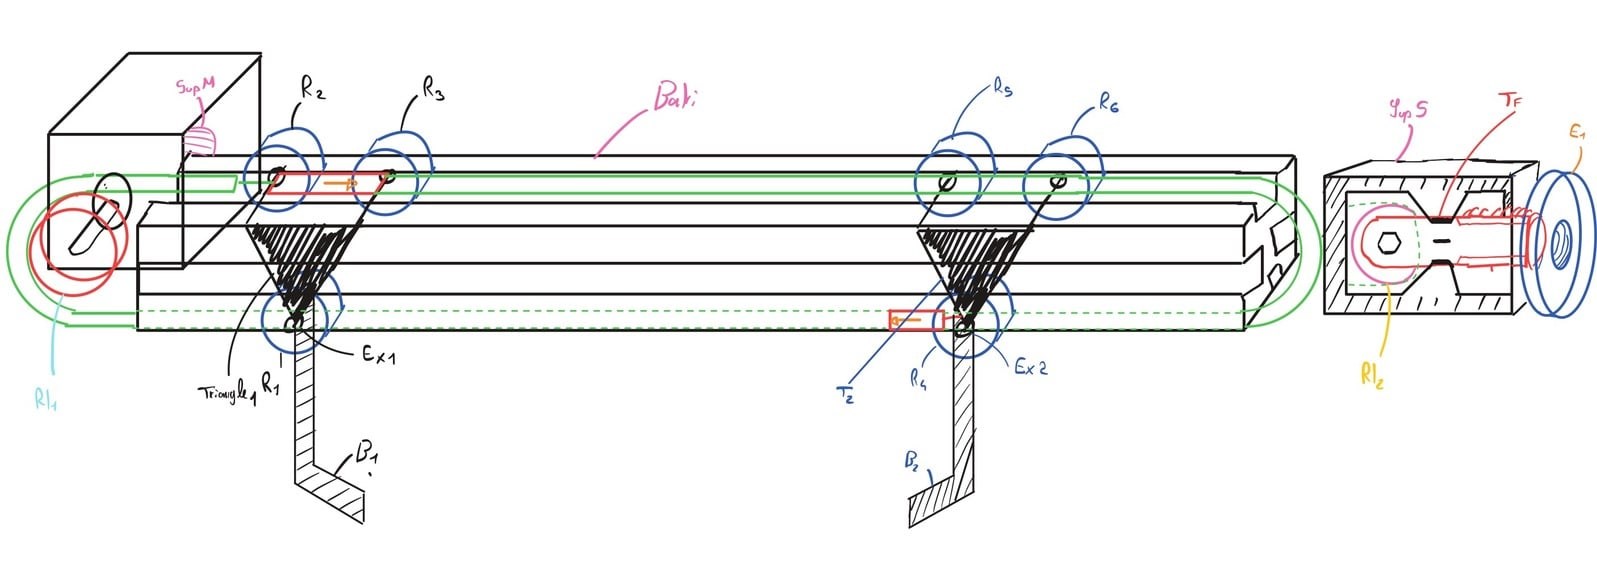
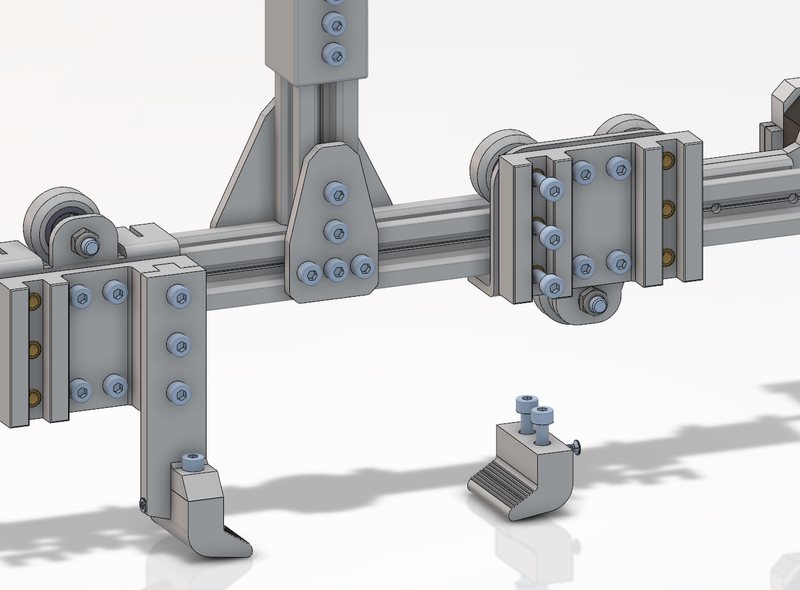
J’ai retenu une pince mécanique à deux mâchoires. Chaque mâchoire est montée sur un chariot à galets qui roule sur un profilé aluminium. Les deux chariots sont fixés sur les deux brins opposés d’une même courroie : quand le moteur tourne, ils se rapprochent ou s’écartent de façon symétrique. Un seul moteur suffit donc pour centrer et serrer le sac.
 [Schéma cinématique]
 [Arbre des solutions]
 [Croquis de principe]
Démarche
Présentée comme une gamme : une phase par étape, du sujet au prototype.
-
Phase10
Analyse du besoin
Lecture du sujet, étude du plan du sac de billes et des surfaces sur lesquelles le saisir. Chaque contrainte est reliée à une solution technique dans un arbre des contraintes.
-
Phase20
Recherche de solutions
Comparaison des préhenseurs mécaniques et pneumatiques, croquis à main levée et schéma cinématique de la solution retenue : deux mâchoires symétriques entraînées par une courroie.
-
Phase30
Dimensionnement
Choix d’un moteur pas à pas Nema 17 de 0,40 N·m, qui donne un effort de serrage calculé de 58,2 N. Les chariots roulent sur galets en POM dans un profilé V-slot ; un écrou excentrique supprime le jeu et un tendeur règle la tension de la courroie.
-
Phase40
Conception CAO
Modélisation des pièces et de l’assemblage sous 3DEXPERIENCE, rangés en sous-ensembles (support, chariot, bras, main) pour que le préhenseur reste modulaire. Les pièces sont pensées pour l’impression 3D, avec des inserts filetés pour la visserie. Une simulation des contraintes vérifie la tenue de la mâchoire.
-
Phase50
Intégration robotique
Simulation de la cellule complète, du convoyeur à la palette, et programmation hors ligne du robot en VAL3 : points de passage, approches, prise et dépose du sac.
-
Phase60
Chiffrage et fabrication
Nomenclature complète par sous-ensemble, avec les dimensions, les quantités et un fournisseur pour chaque composant. La commande tient en 71,90 €, dont 37,54 € d’électronique (Arduino Uno, CNC Shield, driver TMC2209, alimentation 24 V). Les pièces ont été imprimées en PETG, puis le préhenseur a été assemblé. Voir la nomenclature chiffrée
Mise en plan
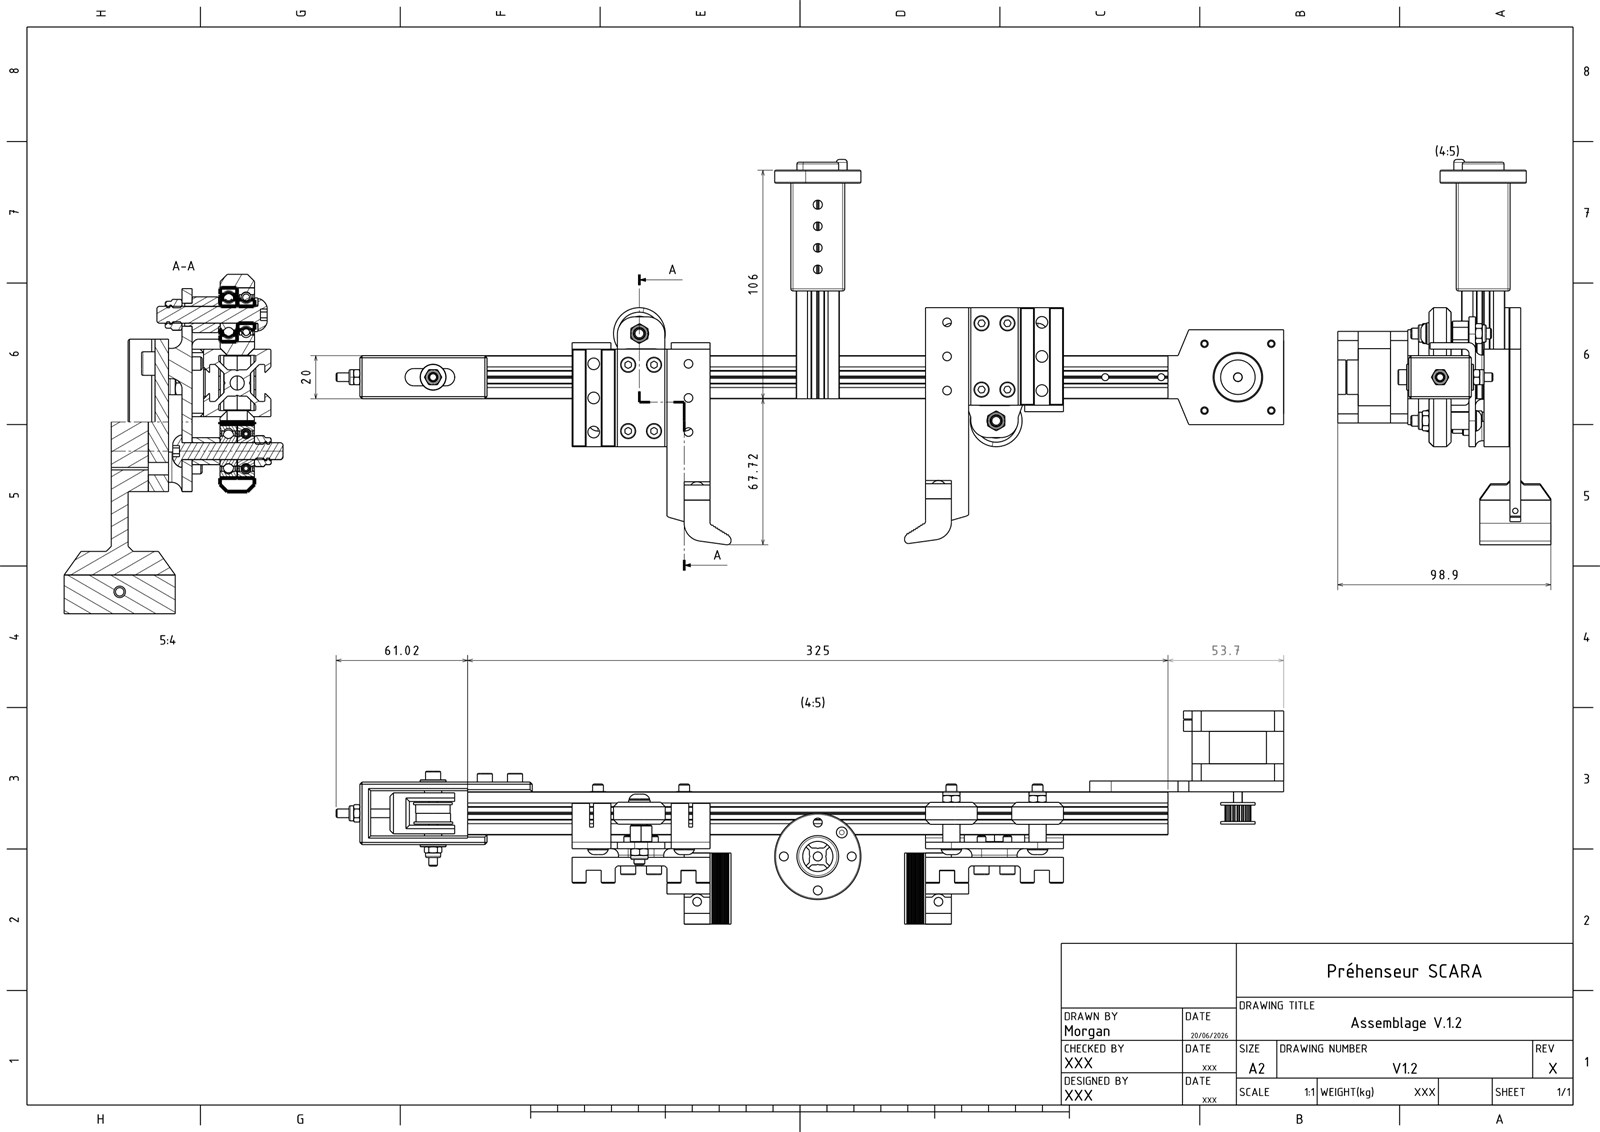
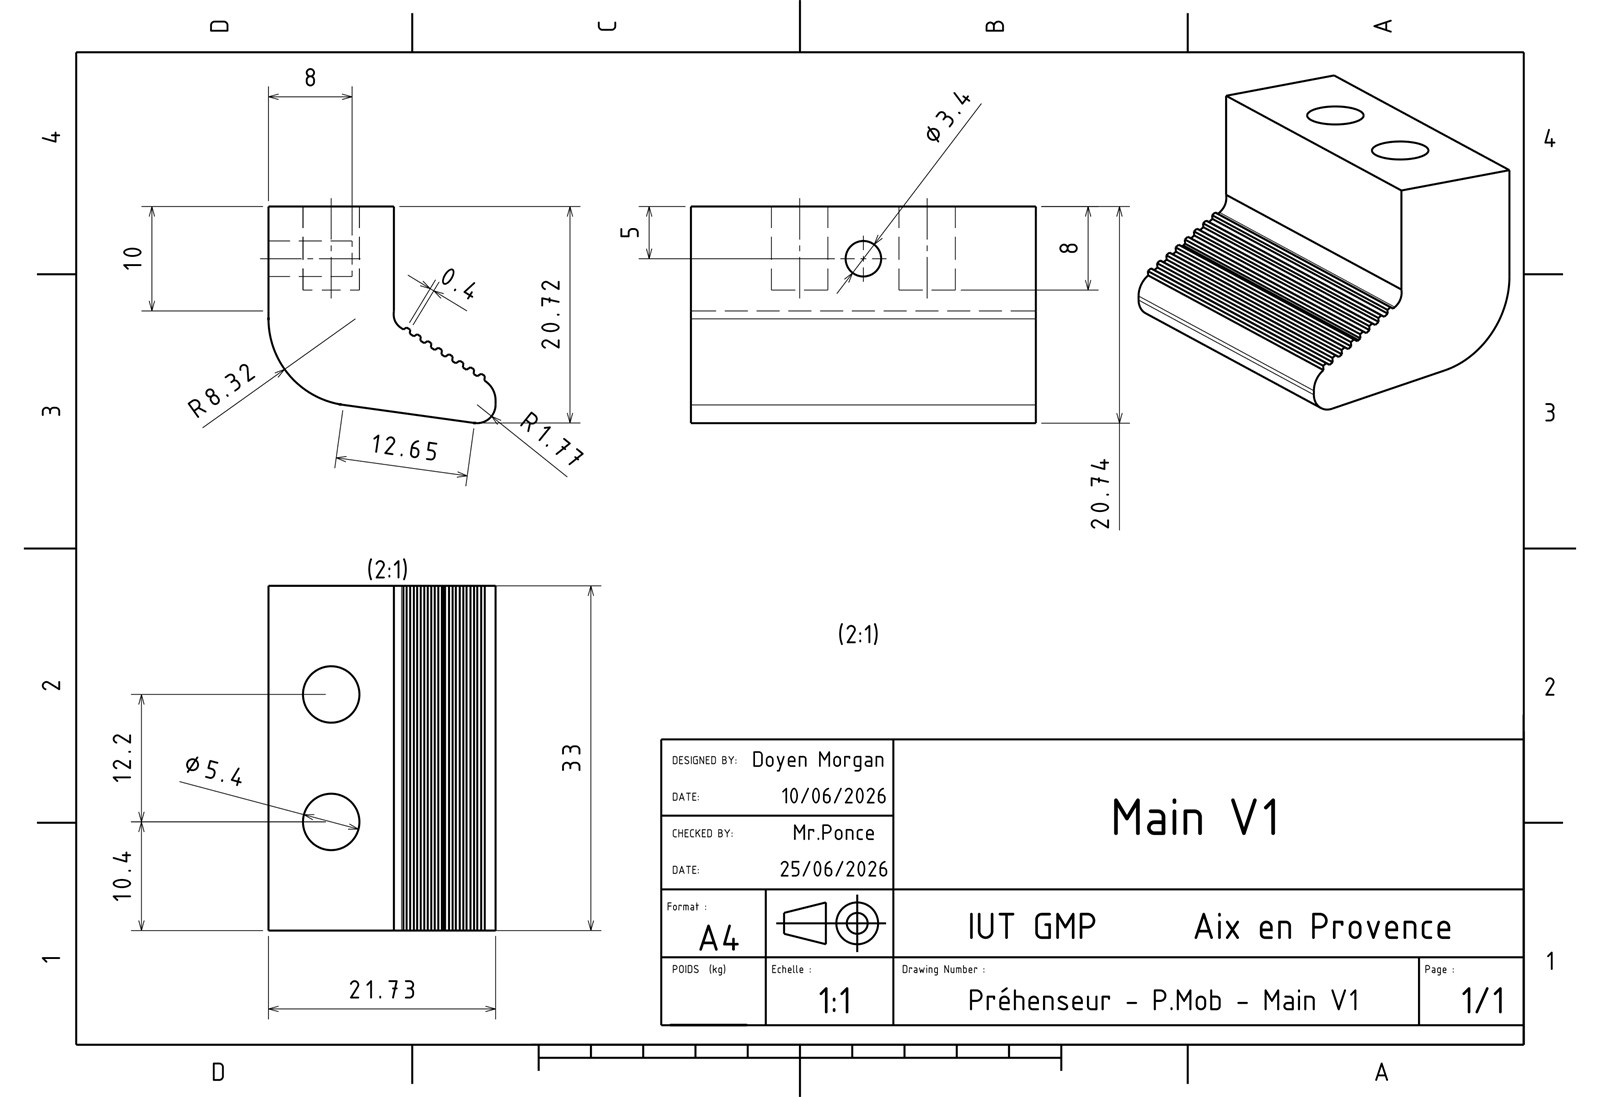
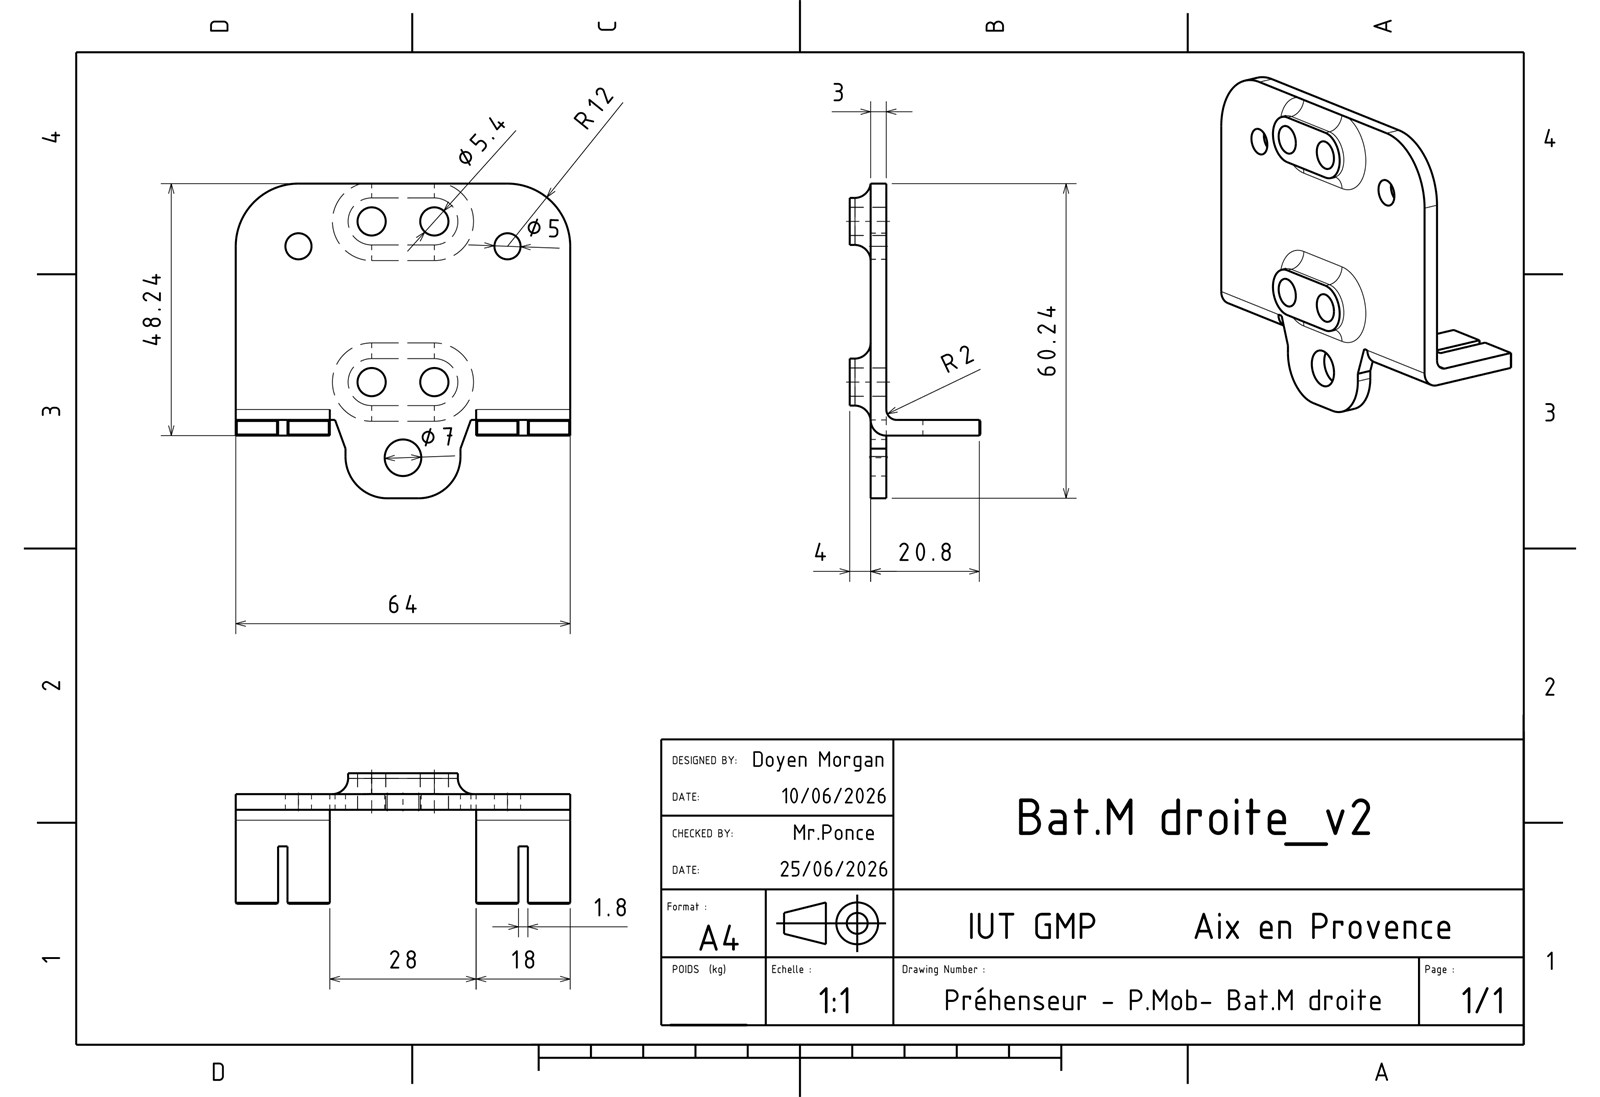
1 dessin d’ensemble A2 et 10 dessins de définition A4. Cliquez sur un plan pour l’agrandir.
 [Dessin d’ensemble]
 [Dessin de définition de la mâchoire]
 [Dessin de définition du chariot]
Galerie
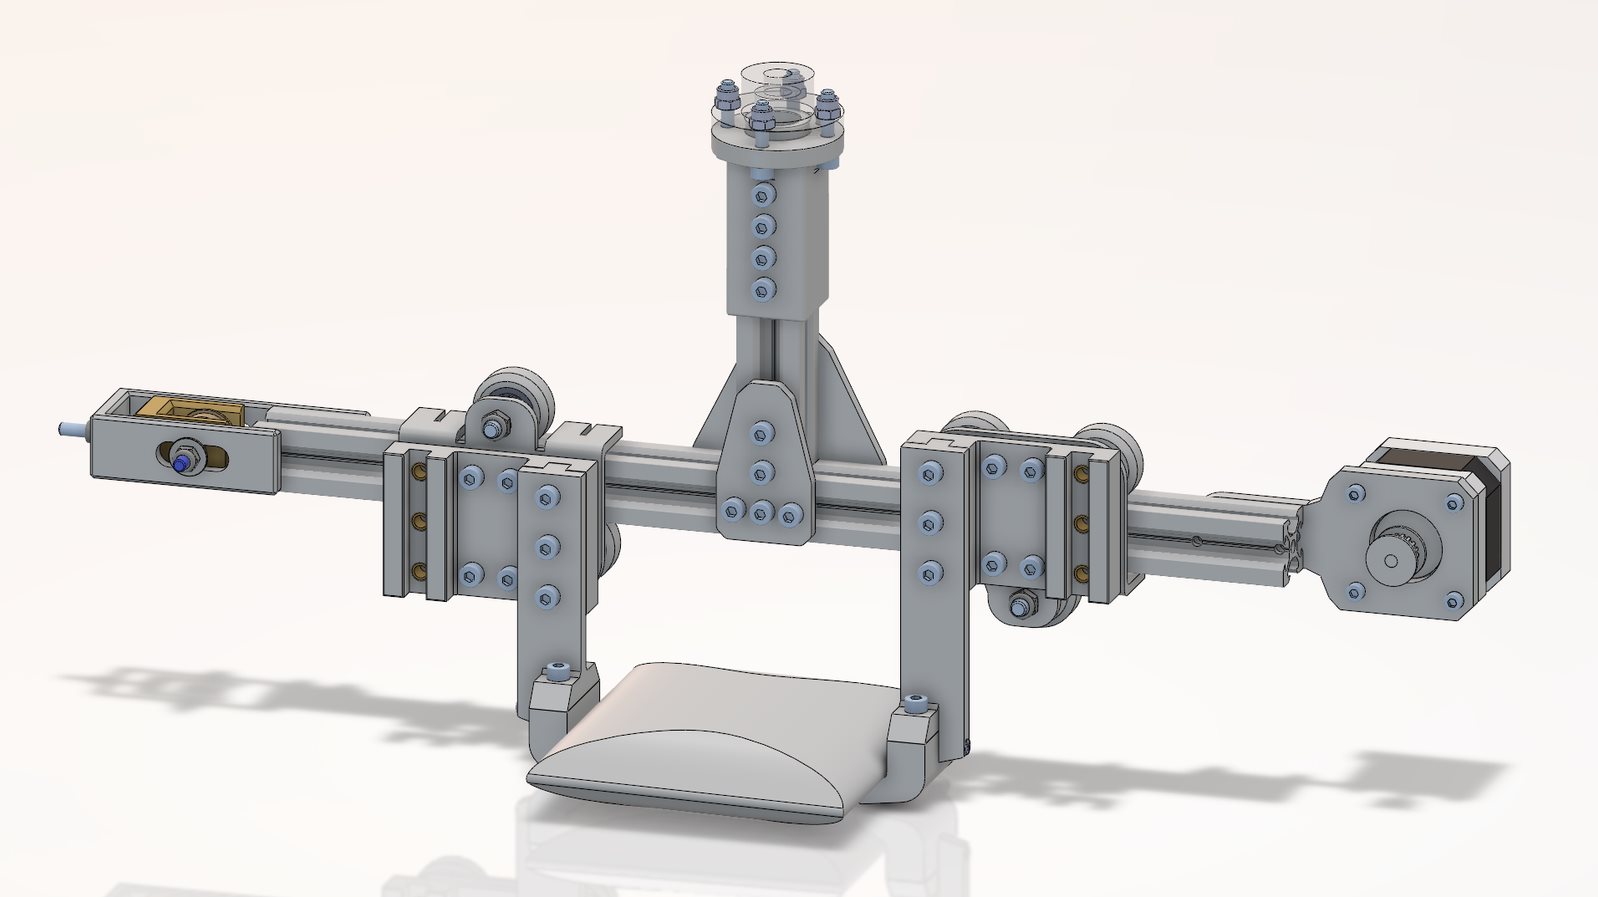
Cliquez sur une image pour l’agrandir.
 [Rendu réaliste][Assemblage complet]
 [Chariot à galets]
 [Bras et mâchoires]
 [Mâchoire striée]
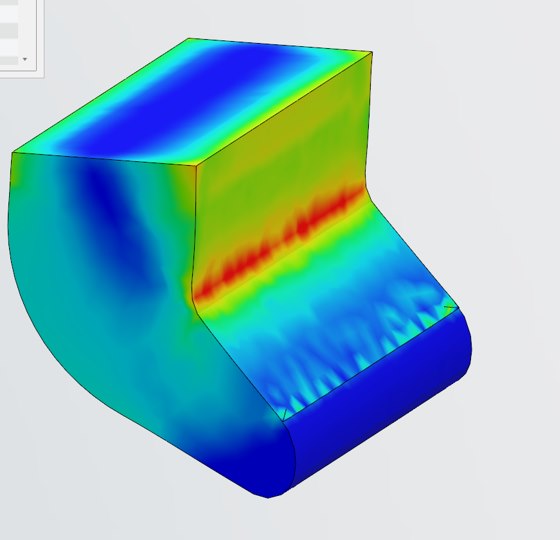 [Simulation des contraintes]
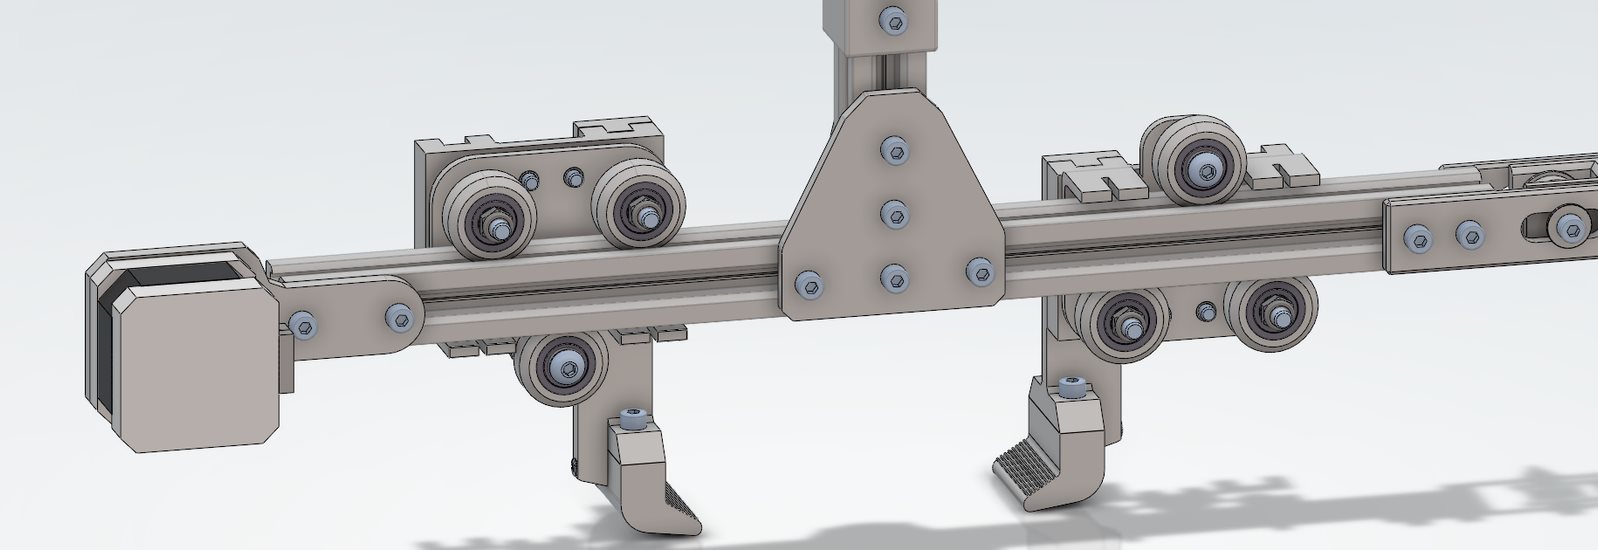 [Motorisation]
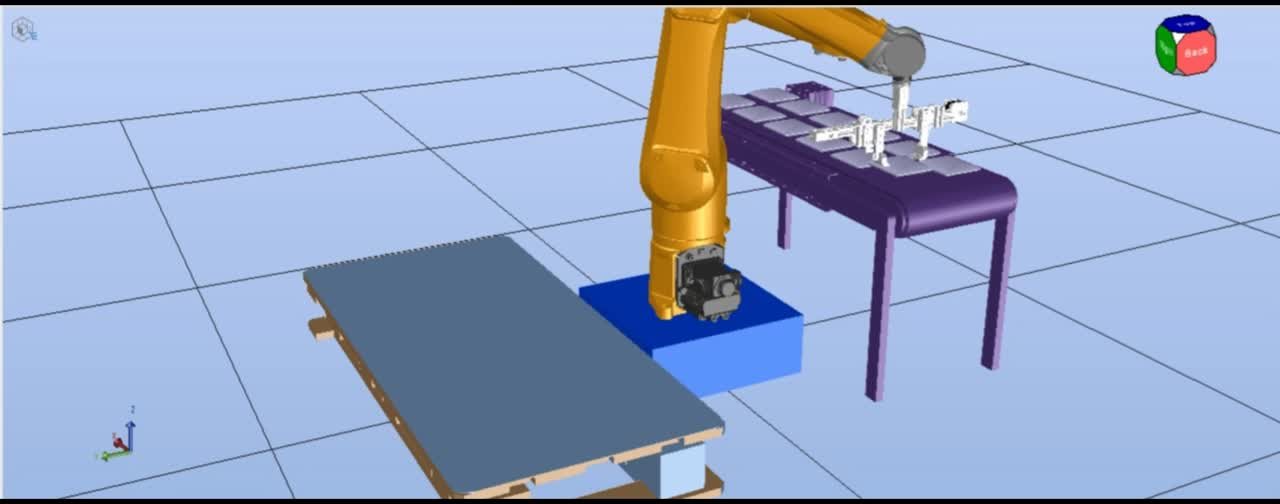 [Simulation de la cellule]
Chiffrage
55 références achetées, 13 pièces imprimées, un fournisseur par composant.
J’ai chiffré chaque sous-ensemble de l’assemblage, composant par composant. Le total atteint 71,90 €, dont plus de la moitié pour l’électronique de commande. En récupérant le moteur, l’alimentation et la carte Arduino, il descend à 40,93 €.
Résultats et bilan
Le préhenseur a été conçu, dimensionné, chiffré, puis fabriqué : pièces imprimées en PETG et assemblage complet. La prise du sac a d’abord été validée en simulation sur la cellule robotisée, puis le prototype a été testé : il fonctionne. Prochaine étape : mesurer l’effort de serrage réel pour le comparer au calcul de 58,2 N.
Ce que j’en retiens
- Penser au procédé dès la CAO : le sens d’impression et le matériau changent la forme des pièces.
- Une contrainte de coût pousse à simplifier : même visserie partout, composants récupérables, une seule commande.
- Ranger l’assemblage en sous-ensembles rend le modèle lisible et garde le préhenseur modulaire.
Un projet vous intéresse ?
Je vous présente volontiers les plans et les pièces en détail.